1. Den industriella robotens motoraxel som den mekaniska ryggraden i robotrörelse
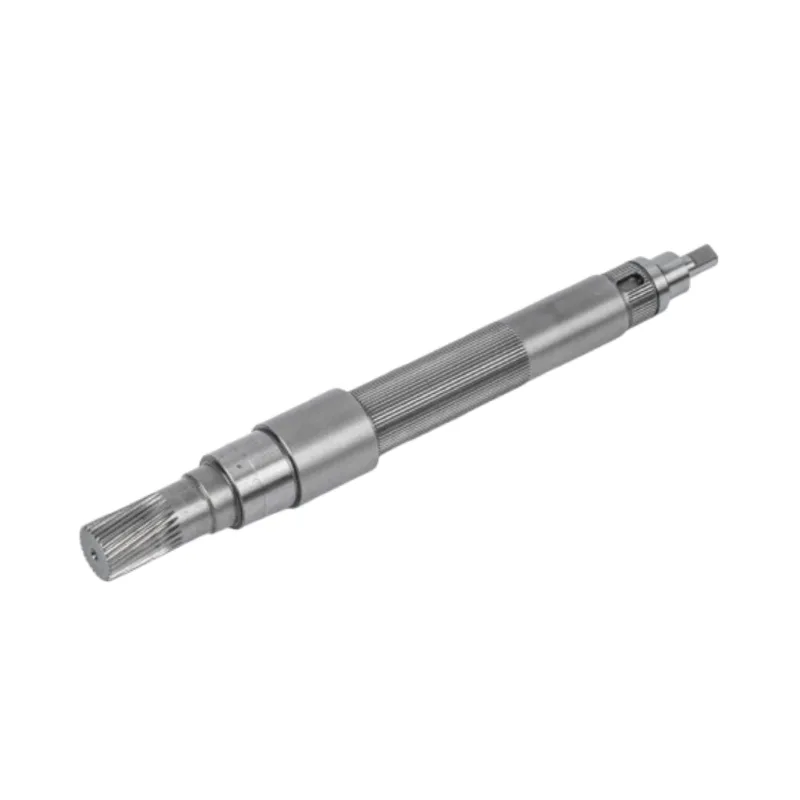
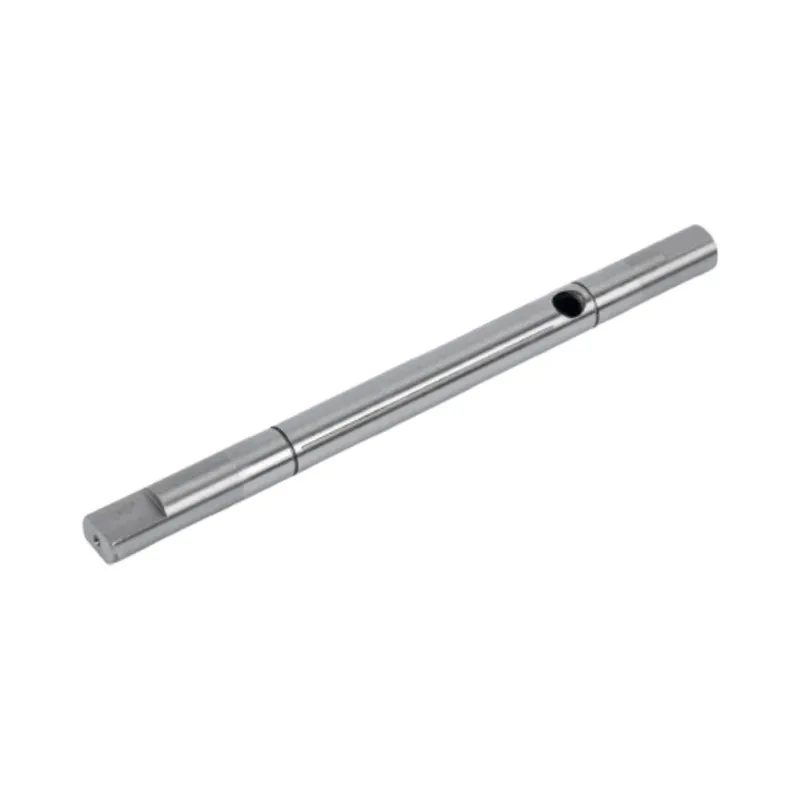
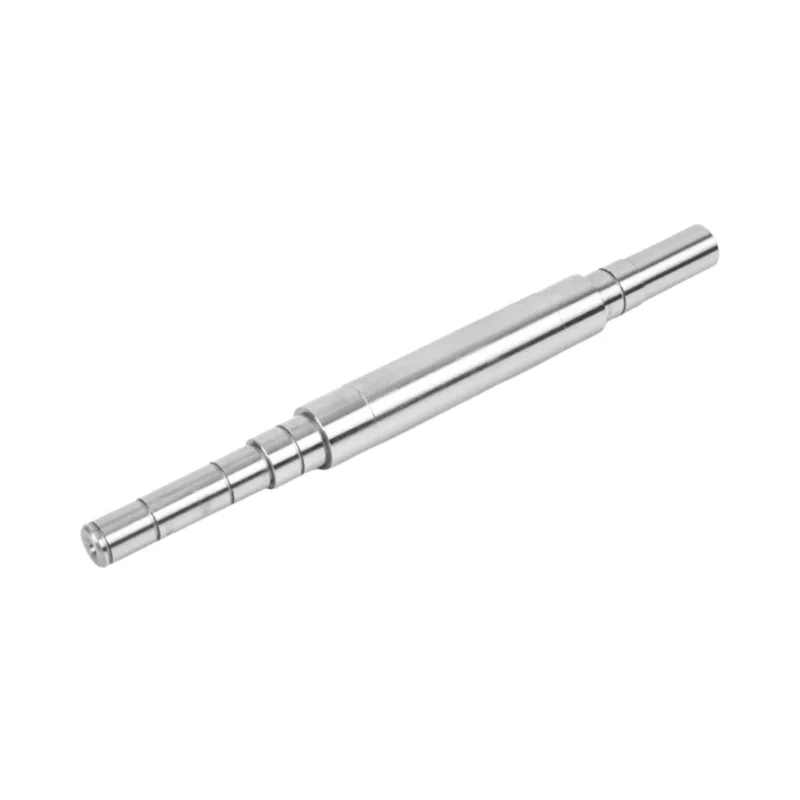
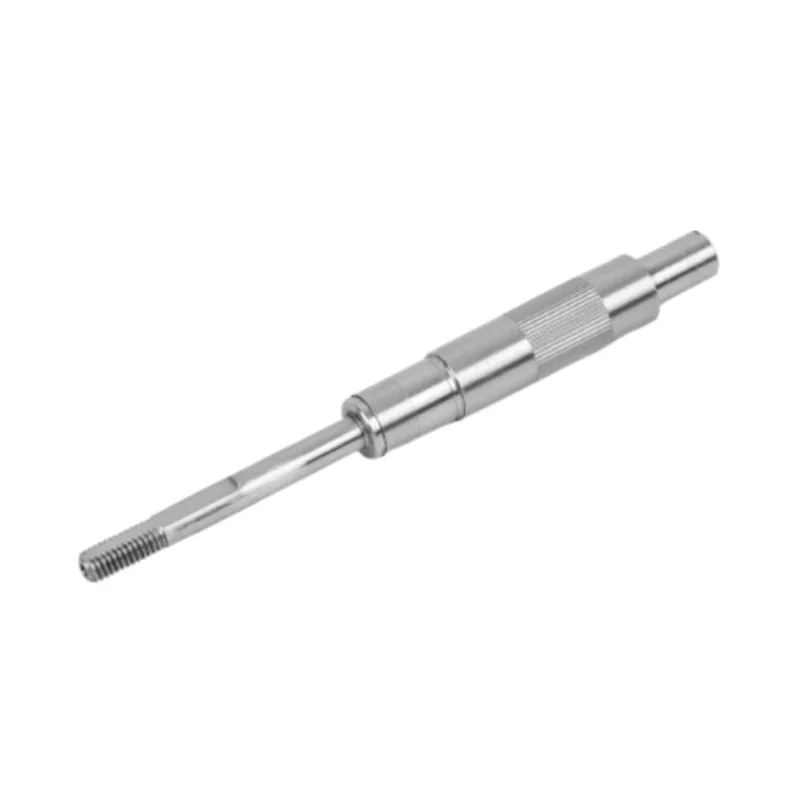
Varje industrirobot – från sexaxliga ledade armar till SCARA-väljare och samarbetsrobotar – är beroende av ett grundläggande mekaniskt gränssnitt mellan servomotorn och den drivna lasten:Industriell robotmotoraxel. Detta cylindriska element överför rotationskraft från motorn till växellådan, harmonisk drivning eller direktkoppling och omvandlar elektromagnetiskt vridmoment till kontrollerad mekanisk förskjutning. Utan en noggrant konstruerad motoraxel kan inte ens de mest avancerade styralgoritmerna leverera den positionsnoggrannhet, repeterbarhet eller dynamiska lyhördhet som moderna produktionslinjer kräver.
Motoraxeln i en robotapplikation möter en distinkt uppsättning driftspåkänningar. Den måste tåla snabb acceleration och retardation, frekventa start-stopp-cykler, variabla vridmomentbelastningar och ibland tuffa miljöförhållanden – allt samtidigt som den behåller submikrons positionstrohet. Till skillnad från axlar i maskiner för allmänt bruk, fungerar robotmotoraxlar inom servosystem med slutna slinga där eventuella glapp, vridningsavlastning eller radiell utlösning direkt äventyrar sluteffektorns bana. Detta ställer extraordinära krav på skaftets geometriska precision, materialintegritet och ytkvalitet.
I huvudsakIndustriell robotmotoraxelär mycket mer än en enkel roterande stång; det är ett precisionsgränssnitt som kopplar motorns elektromagnetiska utgång till robotens mekaniska utgång. Dess prestanda påverkar energieffektivitet, termisk avledning, vibrationssignatur och i slutändan hela drivlinans livslängd. En grundlig förståelse för denna komponents konstruktion är därför oumbärlig för robotsystemdesigners, underhållsingenjörer och inköpsspecialister.
2. Grundläggande designprinciper för högpresterande motoraxlar
Att designa en motoraxel för industriell robotik börjar med ett tydligt grepp om applikationens mekaniska krav. Till skillnad från vanliga kraftöverföringsaxlar måste robotmotoraxlar uppfylla en sträng uppsättning kriterier som balanserar styrka, styvhet, vikt och dynamiskt beteende.
2.1 Vridmomentöverföring och vridstyvhet
Den primära uppgiften för varje motoraxel är vridmomentöverföring. I robotförband måste axeln förmedla motorns nominella vridmoment - och enstaka toppöverbelastningsmoment - utan överdriven vinkelavböjning. Vridstyvhet, definierad som förhållandet mellan applicerat vridmoment och vinkelvridning, är en kritisk parameter. Låg vridstyvhet introducerar följsamhet i servoslingan, vilket minskar styrbandbredden och försämrar robotens förmåga att avvisa externa störningar. Axlar med hög styvhet säkerställer att motorns beordrade läge överförs troget till ledutgången, vilket möjliggör exakt spårning av vägen.
Ingenjörer bestämmer den erforderliga axeldiametern baserat på maximal skjuvspänning och tillåten vridningsvinkel per längdenhet. För robotapplikationer med cykeltider mätta i bråkdelar av en sekund måste axelns polära tröghetsmoment också optimeras för att minimera reflekterad tröghet vid motorn - en faktor som direkt påverkar accelerationsförmågan och energiförbrukningen. Ihåliga axlar, som erbjuder ett högre förhållande mellan vridstyvhet och vikt, används ibland i samarbetsrobotar för att minska vikten samtidigt som adekvat vridmomentkapacitet bibehålls.
2.2 Dynamisk balansering och kritisk hastighet
Robotmotorer arbetar ofta med höga rotationshastigheter, särskilt i höghastighets plocka-och-placera eller monteringsuppgifter. Under sådana förhållanden genererar även mindre massobalanser i motoraxeln centrifugalkrafter som exciterar vibrationer, ökar lagerbelastningen och alstrar hörbart ljud. Dynamisk balansering – utförd på precisionsbalanseringsmaskiner – säkerställer att axelns massaxel sammanfaller med dess rotationsaxel inom snäva toleranser, ofta enligt ISO 1940 grad G2.5 eller bättre.
Dessutom måste axelns kritiska hastighet - rotationshastigheten vid vilken naturliga böjningsfrekvenser exciteras - vara långt över den maximala driftshastigheten. Detta kräver noggrant val av axelns längd-till-diameter-förhållande, stödlageravstånd och materialdämpningsegenskaper. Designers använder ofta finita elementanalys för att förutsäga lägesformer och justera geometrin för att undvika resonans, vilket säkerställer smidig drift över hela hastighetsområdet.
3. Materialval — Grunden för tillförlitlighet
Valet av material för enIndustriell robotmotoraxelär utan tvekan det mest följdriktiga beslutet i hela konstruktionsprocessen. Materialegenskaper bestämmer axelns styrka, utmattningslivslängd, slitstyrka, korrosionsbeständighet och dimensionsstabilitet under termisk cykling.
3.1 Legerade stål och rostfria kvaliteter
De flesta industrirobotmotoraxlar är tillverkade av legerat stål med medelhög kolhalt som 40Cr, 42CrMo4 eller motsvarande kvaliteter. Dessa material erbjuder en utmärkt kombination av draghållfasthet, seghet och bearbetbarhet. För applikationer som kräver överlägsen korrosionsbeständighet - såsom livsmedelsgodkända robotar eller de som arbetar i nedspolningsmiljöer - är rostfria stål som SUS420 eller 440C att föredra. Rostfria skaft ger tillräcklig hårdhet efter värmebehandling samtidigt som de motstår oxidation och kemiska angrepp.
Högpresterande axlar kan också innehålla ytbehandlingar som nitrering, uppkolning eller induktionshärdning för att skapa ett slitstarkt hölje samtidigt som de behåller en seg, formbar kärna. Denna hölje-kärna-arkitektur är särskilt värdefull i robotförband där axeln samverkar med lager, tätningar eller splinekopplingar som utsätter koncentrerade kontaktpåkänningar.
3.2 Värmebehandling och ythärdning
Värmebehandling omvandlar råmaterialets mikrostruktur för att uppnå önskade mekaniska egenskaper. Härdning och härdning ger en enhetlig martensitisk struktur med hög sträckgräns och god brottseghet. För axlar som utsätts för utmattning i rullkontakt - såsom de som stöder radiella belastningar genom lager - specificeras vanligtvis en ythårdhet på 55–62 HRC för att motstå gropbildning och spjälkning.
Det är viktigt att notera att överdriven hårdhet kan minska segheten och öka känsligheten för spröd fraktur under stötbelastning. Därför måste värmebehandlingsprocessen kontrolleras noggrant för att uppnå den optimala balansen mellan ytbeständighet och kärnfasthet – en balans som erfarna tillverkare förfinar genom årtionden av processoptimering.
4. Tillverkningsprocesser som formar precision
Att översätta ett materialämne till en färdig motoraxel som uppfyller toleranser under mikrometer kräver en tillverkningsprocess i flera steg, där varje steg bidrar till den slutliga geometriska kvaliteten och ytkvaliteten.
4.1 CNC-svarvning och -slipning
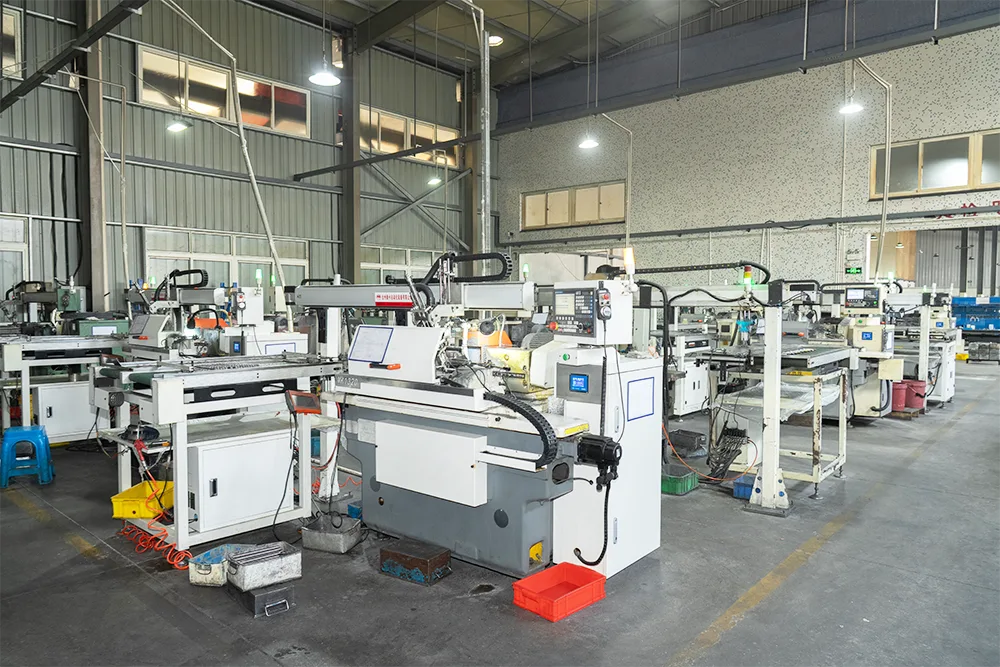
Tillverkningsresan börjar vanligtvis med CNC-svarvning, där det råa stångmaterialet bearbetas till nästan nätform, vilket skapar stegade diametrar, skuldror, gängor och kilspår. Moderna CNC-svarvar utrustade med levande verktyg kan utföra fräs- och borroperationer i en enda uppsättning, vilket minskar kumulativa positioneringsfel.
Efter svarvning genomgår axeln precisionsslipning - antingen centerlös eller cylindrisk - för att uppnå de slutliga dimensionstoleranserna och ytfinishen. Slipning tar bort de sista hundradelar av en millimeter material, vilket ger ytor med grovhetsvärden (Ra) så låga som 0,2–0,4 µm. Denna finish är avgörande för korrekt lagerpassning, tätningsprestanda och minskad friktion under drift.
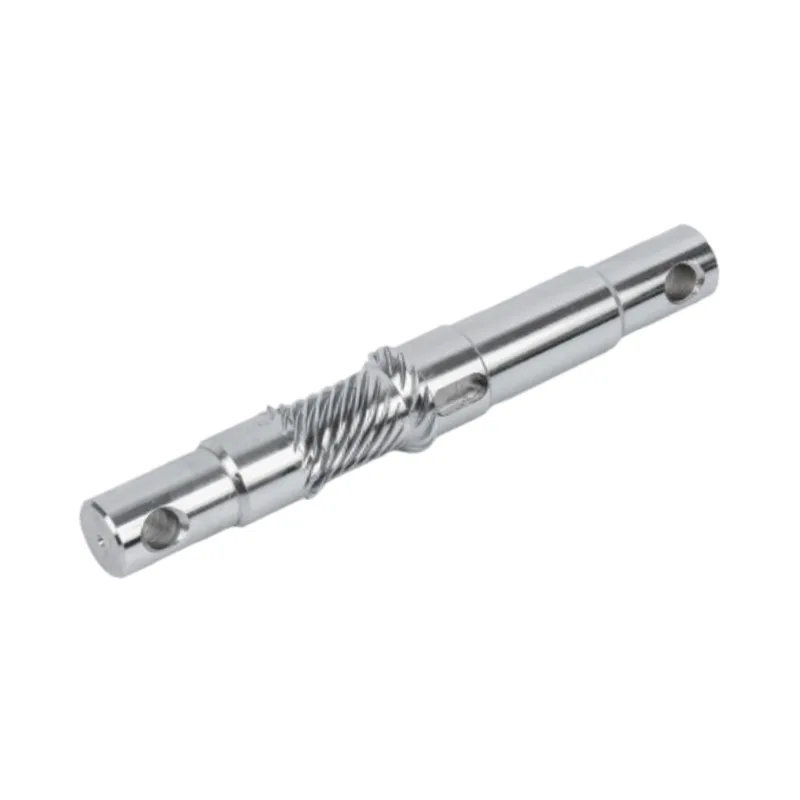
För axlar med splines, kugghjul eller andra komplicerade funktioner kan ytterligare operationer som t.ex. hobbing, formning eller broschning användas. Varje operation introducerar sin egen uppsättning toleranser som måste hanteras inom den övergripande dimensionella budgeten.
4.2 Kvalitetskontroll och mätning
Kvalitetssäkring inom motoraxeltillverkning bygger på en kombination av mätning i processen och slutinspektion med koordinatmätmaskiner (CMM), optiska komparatorer och ytprofilometrar. Viktiga mått inkluderar:
- Diameter vid kritiska lagertappar (normalt styrd till ±0,005 mm eller tätare)
- Koncentricitet mellan flera diametrar
- Rakhet och cylindricitet
- Ytjämnhet och vågighet
- Hårdhetsprofil från yta till kärna
Avancerade tillverkare använder också oförstörande testmetoder som magnetisk partikelinspektion eller virvelströmstestning för att upptäcka underjordiska defekter som kan äventyra utmattningshållfastheten. Varje axel som klarar dessa rigorösa kontroller tjänar rätten att installeras i en robot som kommer att utföra miljontals cykler under sin livslängd.
5. Toleranser, ytfinish och geometrisk integritet
DeIndustriell robotmotoraxelverkar i en värld mätt i mikron. De toleranser som tillämpas på dess kritiska egenskaper bestämmer direkt robotens positionsnoggrannhet, repeterbarhet och långsiktiga tillförlitlighet.
För lagertappar sträcker sig typiska diametertoleranser från ±0,005 mm till ±0,010 mm, beroende på lagertyp och passningsklass. Snävare toleranser – så låga som ±0,002 mm – specificeras för ultraprecisionstillämpningar som halvledarhanteringsrobotar eller medicinsk robotik. Koncentriciteten mellan tapparna hålls ofta till 0,01 mm eller mindre för att förhindra radiellt utlopp som skulle inducera vibrationer och minska lagrets livslängd.
Ytfinishen är lika kritisk. En grov axelyta ökar friktionen, påskyndar tätningsslitage och ger kärnbildningsplatser för utmattningssprickor. För robotmotoraxlar är en ytfinish på Ra 0,4 µm eller bättre standard, med vissa applikationer som kräver Ra 0,2 µm på tätningsytor. För att uppnå sådana ytbehandlingar krävs inte bara skicklig slipning utan också noggrann kontroll av slipskivornas grus, kylvätska och matningshastigheter.
Geometriska toleranser – inklusive rakhet, rundhet och cylindricitet – säkerställer att skaftet förblir inom det avsedda höljet när det roterar. Varje avvikelse från perfekt geometri leder till cyklisk belastning på lager och tätningar, vilket i slutändan förkortar robotens underhållsintervall. Den kumulativa effekten av dessa toleranser är att en korrekt tillverkad motoraxel gör det möjligt för roboten att uppnå sin nominella repeterbarhet – ofta ±0,02 mm eller bättre – över hela sitt arbetsområde.
6. Fellägen och förebyggande strategier
Även den bäst konstruerade motoraxeln kan gå sönder om den utsätts för förhållanden utanför dess designgränser. Att förstå vanliga fellägen hjälper konstruktörer och underhållsingenjörer att implementera förebyggande åtgärder som förlänger axelns livslängd och minskar oplanerade stillestånd.
Trötthetsfrakturär den vanligaste felmekanismen i roterande axlar. Upprepade cykliska böj- eller vridpåkänningar, ofta förvärrade av spänningskoncentrationer vid kilspår, skuldror eller presspassningsgränssnitt, initierar sprickor som fortplantar sig tills det slutliga brottet. Förebyggande strategier inkluderar generösa kälradier, kulblästring på ytan för att inducera kvarvarande kompressionsspänningar och noggrann kontroll av arbetsbelastningen för att undvika att uthållighetsgränsen överskrids.
Slitage och slitageförekommer vid gränssnitt där axeln kommer i kontakt med lager, tätningar eller kopplingar. Mikrorörelse under belastning kan producera nötande skräp som påskyndar materialförlust och försämrar passformen. Hårda ytbeläggningar, korrekt smörjning och upprätthållande av korrekta interferenspassningar är effektiva motåtgärder.
Böjning eller avböjningunder för höga radiella belastningar kan orsaka att axeln kommer i kontakt med stationära komponenter eller inducerar felinriktning i drivlinan. Detta är särskilt relevant i robotar med långa, fribärande armar där motoraxeln kan bära överhängande laster. Att öka axeldiametern, använda material med högre hållfasthet eller flytta lager närmare belastningspunkten kan minska denna risk.
Korrosion och gropfrätningpåverka schakt som arbetar i fuktiga, kemiskt aggressiva eller nedspolningsmiljöer. Rostfria stålkvaliteter, skyddande beläggningar som zinkplätering eller strömlöst nickel och regelbundna rengöringsprotokoll hjälper till att bevara skaftets ytintegritet.
Regelbunden tillståndsövervakning – inklusive vibrationsanalys, temperaturövervakning och periodisk dimensionsinspektion – möjliggör tidig upptäckt av utvecklande fel, vilket möjliggör korrigerande åtgärder innan katastrofala fel inträffar. Detta proaktiva tillvägagångssätt är kännetecknet för robotunderhållsprogram i världsklass.
7. Vanliga frågor
Letar du efter en pålitlig partner för dina robotdrivna komponenter?
Guanshuokombinerar årtionden av precisionstillverkningsexpertis med avancerad CNC- och slipkapacitet för att producera motoraxlar som uppfyller de mest krävande robotapplikationerna.
Från materialval och värmebehandling till slutlig inspektion, varje axel är konstruerad för prestanda, hållbarhet och konsistens.
Kontakta ossför att diskutera dina krav